



クイックリンク
ヒューマノイド 人工知能がクラウドインフラから物理世界へと進出している状況の中で、ヒューマノイドロボットは、今後10年間で最も大きな変革をもたらし、かつ半導体を大量に必要とするプラットフォームの一つとして台頭しつつあります。この種の機械は、リアルタイムでの認識、自律的な意思決定、精密な動作制御を、人間と同等のサイズ感を持つ移動可能なフォームファクタに統合しています。そのため、極めて複雑な構造と同時に、極めて重要な意義を持つものとなっています。ヒューマノイドは、ロボット工学、AI推論、高度なメモリおよびストレージテクノロジーの融合を体現し、世界の産業界全体でエンボディドインテリジェンス(身体性を持つ知能)の新時代の到来を告げるものです。
ヒューマノイドとは何でしょうか?
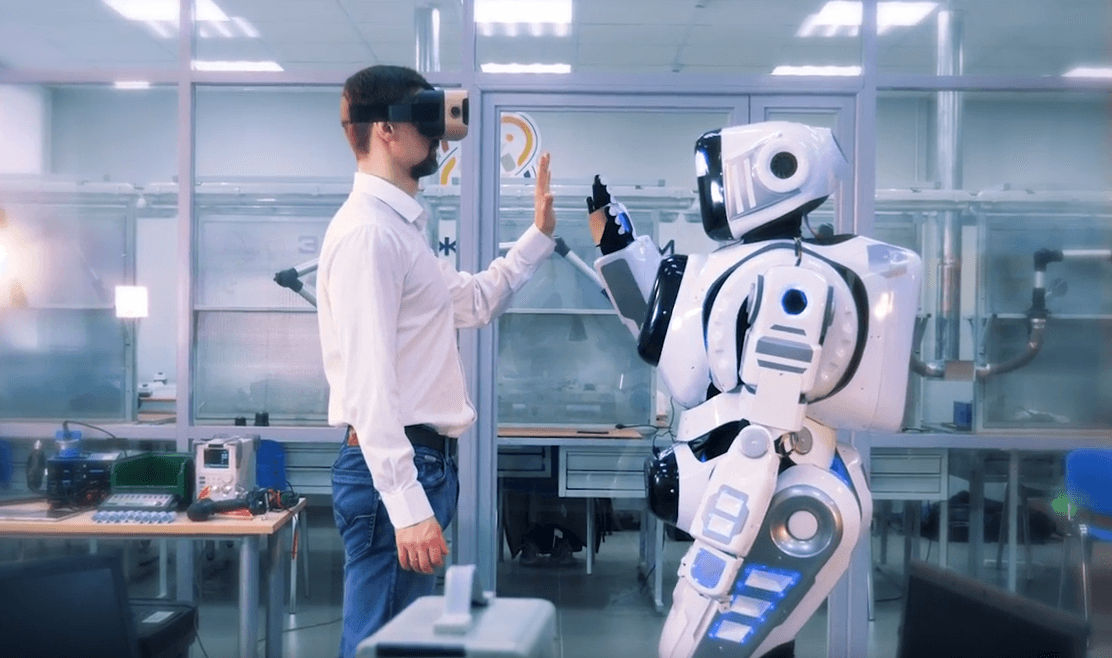
ヒューマノイドロボットとは、人間の身体の物理的形態と機能的能力を再現するように設計された、自律型または半自律型の機械です。これらは、AI推論、センサーアレイ、アクチュエータ、そして高密度に積層された半導体コンポーネントを統合することで、周囲の環境を認識し、意思決定を行い、物理的なタスクをリアルタイムで実行します。固定式の産業用ロボットとは異なり、ヒューマノイドは、変化する空間を移動し、物体を操作し、自然言語を通じて対話を行うことで、人間サイズの構造化および非構造化環境で動作するように設計されています。
ヒューマノイドの重要性は、ロボット工学研究の枠をはるかに超えています。AIの推論能力が成熟し、半導体エコシステムが拡大するにつれ、ヒューマノイドは実験室でのデモンストレーション段階から、物流、製造、医療、サービス産業向けの即戦力となるプラットフォームへと移行しつつあります。これらが大規模に導入されることで、その動作のあらゆる側面を支えるメモリソリューション、ストレージ、およびパワー半導体テクノロジーに対する需要が、相乗的に拡大しています。
ヒューマノイドは、どのように機能するのでしょうか?
ヒューマノイドは、認識、計算、駆動をリアルタイムで融合する、緊密に統合された半導体アーキテクチャーを通じて動作します。SoC(System-on-Chip)上のAI推論システムが、カメラ、LiDAR(光検出と測距)、触覚センサーからのデータを処理してロボットの周囲環境のリアルタイムモデルを構築する一方、メモリとオンボードストレージは、動作に必要なAIモデル、空間マップ、ファームウェアを保持します。モータードライバーやパワー半導体を含む駆動用電子回路は、演算処理による出力を、数十の関節すべてにわたる精密な物理的動作へと変換します。こうしたすべての動作は、近くにいる人間を保護するための安全認証を受けたコントローラによって制御されています。
ヒューマノイドを支える主要なテクノロジーは何でしょうか?
1. 認識とAI処理
- AI推論SoCは、ビジョン、センサー、およびモーション計画のワークロードを処理します。
- センサーフュージョンテクノロジーは、カメラ、LiDAR、慣性計測装置(IMU)、触覚センサーからのデータを統合し、環境を統一的に把握します。
2. メモリとストレージ
- 広帯域幅メモリ(HBM)およびLPDDR DRAMは、リアルタイムのAI推論とセンサー処理を支えます。
- NANDフラッシュは、AIモデル、ファームウェア、マップ、ログ、ソフトウェア更新を格納します。
3. モーション、安全性、接続性
- 組み込みコントローラ、モータードライバー、パワー半導体は、AIの意思決定を物理的な動作に変換します。
- 無線ネットワークテクノロジーは、接続性、フリート管理、OTA(Over-the-Air)更新を可能にします。
ヒューマノイドには、どのような歴史がありますか?
ヒューマノイドロボティクスは1世紀足らずの間に、機械的なデモンストレーションの段階からAI駆動型プラットフォームへと進化を遂げましたが、その大きな飛躍はいずれも半導体設計の進歩によって実現されました。
- 1960年代~1970年代:初期の二足歩行研究用ロボットによって、歩行の基本原理が確立されましたが、コンピューティングおよびアクチュエータテクノロジーの制約のため、その能力は著しく制限されていました。
- 1980年代~1990年代:HondaのPシリーズロボットが動的歩行とセンサー統合を実証し、現代のヒューマノイドにおけるアーキテクチャーのテンプレートを確立しました。
- 2000年代:ASIMO(Advanced Step in Innovative Mobility)や同等のプラットフォームが、階段昇降、バランスの立て直し、人間との基本的なやり取りといった能力を実証しましたが、推論については、依然として有線接続やクラウドへの依存度が大きいままでした。
- 2010年代:ロボット企業各社から高度な俊敏性を備えたプラットフォームが登場しました。ディープラーニングによってロボットの認識および操作能力が再構築されるようになりました。
- 2020年代初頭:AI推論用SoC、小型HBM、そして窒化ガリウムや炭化ケイ素(GaN/SiC)を用いたパワーエレクトロニクス技術が集約され、製造現場や物流現場でのパイロット運用に投入可能な、商用化に適した第一世代のヒューマノイドプラットフォームが実現されました。
今日、ヒューマノイドは自動運転車やAIデータセンターで先駆的に開発された半導体アーキテクチャーを継承し、データセンター級の演算インテリジェンスを、人間サイズの移動型プラットフォームにもたらしています。
ヒューマノイドの主なタイプとしては、どのようなものがありますか?
ヒューマノイドロボットには幅広い設計思想が存在し、それぞれ異なる導入環境、タスクプロファイル、半導体構成に合わせて最適化されています。主な分類は、自由度(DOF)、自律性のレベル、および運用上のコンテキストによって定義されます。
1. 産業用コボット(協働型ヒューマノイド)
産業用コボットは、製造現場、倉庫、物流センターで、人間の作業員と共存して作業を行うように設計されています。これらは一般的に、30~50の自由度(DOF)、重量物の取り扱い作業に対応する堅牢なパワー半導体システム、そして人間との安全な近接距離を維持するための機能安全認証済みマイクロコントローラユニット(MCU)を備えています。これらの半導体構成は、決定論的なリアルタイム制御、耐熱性、および長期的な信頼性を優先したものとなっています。
2. サービスおよびソーシャルヒューマノイド
サービスヒューマノイドは、小売、ホスピタリティ、医療、家庭といった環境で稼働します。組み込みAI言語モデルによる推論、視覚言語推論、および社会的ジェスチャー生成を通じた、自然言語による対話を重視しています。その設計では、重量級のアクチュエータ駆動用パワーエレクトロニクスよりも、音声処理、カメラシステム、エッジAIコンピューティングが優先されています。
3. 研究開発プラットフォーム
研究用ヒューマノイドは、学術的および応用的なAI研究のために、柔軟性とセンサー密度を最大化しています。これらのシステムは、再構成可能なコンピューティングプラットフォームに加え、幅広い実験的知覚ハードウェア(イベントカメラ、高密度触覚アレイ、斬新な関節アーキテクチャなど)を統合しています。これらは、AIのポリシー学習、巧みなマニピュレーション、全身制御を高度化させるためのテストベッドとして機能します。
4. 自律移動型ヒューマノイド
自律移動型ヒューマノイドは、屋外での物流、災害対応、あるいは産業と都市が混在する環境など、完全に非構造化された環境での運用を前提に設計されています。これらのロボットには、極めて高度な半導体スタックが必要です。具体的には、高解像度LiDAR、冗長化されたIMU、堅牢な測位システム、そして動作速度でSLAM(自己位置推定と環境地図作成の同時実行)が可能なAI SoCなどです。
ヒューマノイドは、どのように利用されていますか?
ヒューマノイドは幅広い産業分野で導入・評価が行われており、その範囲は急速に拡大しつつあります。半導体の能力、特にメモリ帯域幅とAI推論スループットによって、各プラットフォームで大規模かつ確実に実行可能なタスクの範囲が決定されます。
- 製造:生産ラインで作業員と並んで行う組み立て、品質検査、マテリアルハンドリング
- 倉庫および物流:物流センターやフルフィルメント施設で行われるピッキング、梱包、積み込み、積み下ろし
- ヘルスケア:医療・介護現場における患者の移動介助、医薬品の搬送、臨床業務の支援
- 建設:構造点検や現場の物流業務を含む、反復作業または危険を伴う作業の実行
- 小売およびホスピタリティ:商業施設における顧客対応、商品補充、案内サービス
- 防衛および緊急対応:災害現場を含む、人間にとって危険すぎる環境での活動
- 自律型車両の混在フリート:統合されたエンボディドAIエコシステムの一環として、デポ、港湾、物流ハブにおける自律型車両との連携
ヒューマノイドの未来
ヒューマノイドは、もはや研究ラボやSFの世界だけの概念ではありません。テクノロジーの進歩に伴い、ヒューマノイドロボットは現実世界でのパイロットプラットフォームに導入され始めています。市場予測でも今後数年間の力強い成長が示唆されており、ヒューマノイドロボット市場は今後10年間で急速に拡大すると、複数の業界レポートで予測されています。
ヒューマノイドが普及していくためには、大量のデータをローカルで処理し、リアルタイムで応答し、動的な環境下でも安全に動作する必要があります。すべての動作、インタラクション、意思決定が、センサーデータ、AIモデル、空間マップ、ファームウェア、システム更新への高速アクセスに依存しています。そのため、ヒューマノイドがクラウドベースの演算のみに頼ることなく、周囲の環境を認識し、意思決定を行い、タスクを遂行するためには、メモリとストレージが不可欠です。
ヒューマノイドの能力が向上するにつれ、これらに求められる半導体の要件も、より高度になると予測されます。先進的なメモリがリアルタイムAI推論やセンサー処理を支える一方、NANDフラッシュはモデルの重み、ファームウェア、マップ、ログ、OTAソフトウェア更新を格納することができます。
製造業者や物流チームが、反復的で肉体的な負担が大きい作業や、人員確保が困難な業務を処理する上で、ヒューマノイドが役立つ可能性があります。また、重量物の運搬、狭い空間での作業、あるいは高温環境や産業用機器の近くでの作業など、作業員にとって安全上のリスクを伴う環境でも、ヒューマノイドは業務を遂行できます。ヒューマノイドは人間用に作られた空間を移動できるように設計されているため、既存の施設を大幅に変更することなく、こうしたタスクを実行できます。
ヒューマノイドは、急速に変化しうる環境下で動作するため、リアルタイムのデータ処理を必要とします。センサー入力を解釈し、物体を認識し、動きを調整し、障害物を回避し、周囲の人や機器に対応しなければなりません。こうした瞬時の判断に不可欠な高速データアクセスを支えるには、低レイテンシーのメモリと、高速なローカルストレージが役立ちます。
ヒューマノイドは、固定的な反復作業を行うのではなく、移動可能かつ汎用的であり、構造化されていない人間社会の環境下で動作するように設計されているという点で、従来の産業用ロボットとは異なります。従来のロボットは単一の高速な機能に最適化されていますが、ヒューマノイドはAI推論と機械学習を活用し、多様で予測不可能なタスクに動的に適応します。