



クイックリンク
産業用ロボット 製造現場で人工知能と自動化の融合が進むにつれ、産業用ロボットは次世代の製造業における中心的な存在となっています。自動車の組み立てから医薬品の包装まで、産業用ロボットは現代の生産現場に求められる精度、速度、一貫性を実現します。また、複雑なAI駆動型のワークロードを処理するために、強力なオンボードメモリおよびストレージソリューションへの依存度を高めています。
産業用ロボットとは?
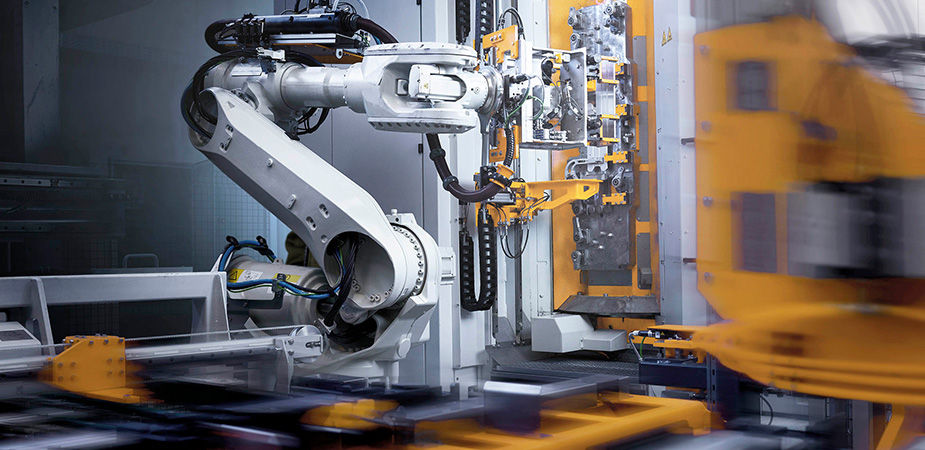
産業用ロボットとは、製造に使用されるロボットのことです。産業用ロボットは、自動化され、プログラム可能であり、3軸以上で動作する能力を備えています。ロボットの一般的な用途には、溶接、塗装、組み立て、分解、プリント基板のピックアンドプレース、包装とラベル貼り、パレタイジング、製品の検査・試験などがあり、これらすべてが高い耐久性、速度、精度で実行されます。産業用ロボットは、製造工程を自動化するために設計された、頑丈な機械です。少なくとも1本のロボットアームを備えており、多くの場合、倉庫や製造現場で反復作業や危険な作業を行います。産業用ロボットの役割は、従来の組立ラインの枠を超えて拡大し続けています。現在では品質検査、マシンテンディング、AIガイド型適応製造といった領域にまで及んでいます。これらはいずれも、堅牢な産業グレードのコンピューティングおよびデータストレージリソースを必要とします。
産業用ロボットは、どのように機能するのでしょうか?
産業用ロボットは、プログラムされた命令、センサー、コントローラ、機械部品を使用して、迅速・正確かつ安定した動作でタスクを自動的に実行します。産業用ロボットの多くは、動作、方向、速度、加速度、位置決めを制御する定義済みのルーチンに従い、高い精度で同じ作業を繰り返すように設計されています。より高度な産業用ロボットは、変化する状況に適応し、物体を識別し、リアルタイムの入力に基づいて自身の動作を調整することが可能です。多くの場合、これらのロボットは、精度を向上させるためのマシンビジョンシステムを使用しています。このシステムは、高性能なコントローラやコンピュータに接続され視覚センサーとして機能します。人工知能が果たす役割もますます重要になっており、ロボットがより複雑な環境下で意思決定を行い、動作することを可能にしています。
産業用ロボットに動作を指示する方法は、主に3つあります。
- ティーチペンダントプログラミング:オペレータがロボットを一連の各位置へ手動で移動(ジョグ)させ、それらの位置を記録した上で、それらをつなぐロジックを記述します。単純な手順ですが、複雑な経路の場合には時間を要します。
- リードスループログラミング:オペレータがロボットのアームを物理的に動かして、目的とする動作へ誘導します。コントローラがその動きをすべてリアルタイムで記録します。この方法は、スプレー塗装などの作業に最適です。
- オフラインプログラミング:エンジニアがロボットとその作業空間の仮想モデルを構築し、コンピュータ上でプログラムをシミュレーションして最適化してから、実機で実行します。これは、複雑で大量の処理を伴う業務のための標準的な手法です。
マシンビジョン、AIアプリケーション、稼働ログの記録、リアルタイムでの意思決定を支えるために、産業用ロボットはメモリとストレージに依存して、迅速かつ高い信頼性でデータを処理・保存してアクセスします。ロボットの自律性が高まり、データ集約型になるにつれ、高性能なメモリとストレージは最新のロボットシステムに不可欠なコンポーネントとなっています。
リアルタイムOS(RTOS)や決定論的な制御ループには、信頼性の高い産業グレードのDRAMが求められます。多くの場合、システムの安定性を確保するため、エラー訂正コード(ECC)機能を備えたDRAMが必要です。プログラムの複雑化、マシンビジョンワークロード、データロギング要件、デジタルツインアプリケーションの増加に伴い、より大容量のメモリや、より高速で耐久性の高いストレージソリューション(停電保護機能を備えた高耐久SSDなど)への需要も高まっています。
産業用ロボットと協働ロボットの違いは何ですか?
従来型の産業用ロボットは、安全柵の向こう側で動作し、自身の進路に立ち入った人を検知する機能は組み込まれていません。協働ロボット(コボット)は、内蔵された力覚センサーとトルクセンサーで予期せぬ接触を検知し、けがにつながる前にロボットを停止させます。そのため、追加の安全設備をほとんど、あるいはまったく必要とせず、既存の生産ラインに直接導入できます。コボットは一般に軽量のペイロードを扱い、動作速度も比較的緩やかです。そのため、中小規模のメーカーにとって迅速に導入できる、費用対効果の高い選択肢となります。
自由度(DoF)とは?
自由度(DoF)は、上下、前後、左右への移動や関節周りの回転など、ロボットが独立して動ける方向の数を表します。産業用ロボットの場合、DoFは製造環境におけるロボットの柔軟性や能力を明らかにするのに役立ちます。自由度が高いほど、ロボットはより正確に対象物に到達し、位置決めを行い、マニピュレーションすることが可能になるからです。3軸以上の動きは、ロボットを産業用と分類する要因の一つです。そうしたロボットは、複雑な製造タスクの実行に必要な動作能力を備えています。
産業用ロボットには、どのような歴史がありますか?
産業用ロボットは、ほぼ1世紀にわたる技術革新を経て、単純な機械式アームから、AIを搭載し多数のセンサーを備えたシステムへと進化してきました。
- 1930年代:現存する記録の中で最も古い産業用ロボットは、1937年にビル・グリフィス・P・テイラーによって完成されました。ほぼすべてメカノの部品で組み立てられ、1基の電気モーターで駆動するクレーン状の装置で、あらかじめプログラムされたパターンに従って木製ブロックを積み上げることができました。
- 1950年代~60年代:1954年、ジョージ・デボルがロボット工学に関する最初の特許を出願しました。世界初のロボット製造会社であるUnimation社が1956年に創業され、1万分の1インチ以内の精度で動作するプログラム可能な搬送装置を製造しました。1961年、General Motorsの組立ラインに、最初の産業用ロボットが導入されました。
- 1960年代~70年代:1969年、スタンフォード大学のビクター・シャインマンが、空間内の任意の経路を正確にたどるように設計された完全電動式の6軸多関節ロボット、Stanfordアームを発明しました。これにより、ロボットの潜在的な用途が高度な組み立てや溶接へと拡大しました。
- 1973年:欧州で産業用ロボットが本格化し、1973年にはスウェーデン/スイスの会社であるABB Roboticsと、ドイツのKUKA Roboticsがそれぞれロボットを市場に投入しました。
- 2000年代~現在:現在起きている最大の変化は、あらかじめプログラムされた経路をたどることしかできなかったロボットへの、人工知能とマシンビジョンの統合です。物理的なロボットとその環境をバーチャルに再現したデジタルツインにより、エンジニアは製造現場に変更を適用する前に、シミュレーションで検証できるようになりました。これを強化学習と組み合わせることで、ロボットは時間が経つにつれ、速度とエネルギー効率の面で動作を最適化できるようになります。
産業用ロボットの主な種類とは?
産業用ロボットにはいくつかの機械的構成があり、それぞれ異なるタスク、作業空間、柔軟性のレベルに合わせて設計されています。最も一般的なタイプは、多関節型、SCARA型、デルタ型、直交座標型のロボットで、これらは製造、物流、組み立て作業の現場で広く使用されています。その他にも、より専門的な産業用途で用いられる円筒座標型や極座標型などの構成があります。
1. 多関節ロボット
多関節ロボットは人の腕に似た構造をしており、複数の回転関節を用いることで広い可動範囲を実現しています。産業用多関節ロボットの多くは6軸を備えており、障害物を避けて回り込み、複数の角度から加工対象物にアプローチすることが可能です。その柔軟性から、溶接、塗装、マテリアルハンドリング、複雑な組み立て作業向けに人気のある選択肢となっています。
2. SCARAロボット
SCARA(Selective Compliance Articulated Robot Arm、水平多関節)ロボットは、水平面内では自由に動きつつ、垂直方向には剛性を保つように設計されています。速度と精度を兼ね備えているため、部品の挿入、回路基板への部品の配置、ワークステーション間での製品搬送といった、大量生産型の組み立て作業に適しています。
3. デルタロボット
スパイダーロボットとも呼ばれるデルタロボットは、作業空間の上部に吊り下げられ、中央のプラットフォームに接続された3本の軽量なアームを使用します。この設計により、非常に高速かつ精密な動作が可能であり、食品加工、医薬品の包装、電子機器の製造といった業種におけるピックアンドプレース用途に最適です。
4. 直交座標ロボット
直交座標ロボットは、3つの直線軸に沿って動き、X、Y、Z方向への精密な動作が可能です。そのシンプルな設計により、CNCマシンテンディング、3Dプリンティング、マテリアルハンドリングといった用途で、優れた精度と再現性を実現します。オーバーヘッドレールに取り付けられた大型の直交座標ロボットシステムは、一般にガントリーロボットと呼ばれます。
5. 円筒座標ロボット
円筒座標ロボットは、回転する基部と直線運動を組み合わせた構造が特徴で、円筒形の作業範囲を形成します。コンパクトな設計により、限られたスペースでも効率的に稼働できるため、マシンテンディング、溶接、組み立て、梱包といった用途向けの実用的な選択肢となります。
6. 極座標(球座標)ロボット
極座標ロボット(球座標ロボットとも呼ばれる)は、回転関節と直動関節を組み合わせることで、固定された基部から球状の広い動作範囲を形成します。この設計により、他の種類のロボットではアクセスが困難な場所にも到達できるため、ダイカスト、射出成形、マシンテンディングといった用途に有効です。
産業用ロボットは、どんな用途で使われていますか?
産業用ロボットは、製品の製造、反復性の高い作業の実行、画期的なプロセスの支援に使用されています。このような汎用性により、ほぼすべての業界にロボットが進出しています。ロボットのプログラミングや導入が容易になるにつれ、自動車業界以外の分野、特に食品・飲料、物流、医薬品業界での普及が加速しています。
- 自動車製造:スポット溶接(局所的な熱で板金を接合する手法)およびアーク溶接(継ぎ目に沿って連続的に溶接ビードを形成する手法)は、どちらも高度に自動化されています。反復的かつ身体的負担の大きいトーチ作業をロボットが担いながら、数千回に及ぶ溶接作業を通じて一貫した品質を維持しています。
- 電子機器の組み立て:産業用ロボットは、最新の半導体デバイスに不可欠な厳しい部品公差に対応できる精度で、プリント基板のピックアンドプレースを実行します。
- 食品・飲料:デルタロボットは、食品を高速で選別するための迅速なピックアンドプレースサイクルを処理します。自動パレタイジングソリューションは、一部の施設で生産性を50%以上向上させています。
- 医薬品:医療分野では、産業用ロボットによって薬剤の調剤や精密な器具の取り扱い、さらには手術の補助といったタスクが自動化されており、患者のケアや安全に不可欠なプロセスの精度と再現性の向上に貢献しています。
- 物流およびEコマース:産業用ロボットは、製品のピッキング、仕分け、梱包を迅速かつ正確に行い、注文処理を完遂することで、大量の貨物を扱う倉庫業務を支えています。
- 品質検査:高度なセンサーやビジョンシステムを搭載した産業用ロボットが、不具合の特定や寸法の測定を行い、製品が厳格な品質基準を満たしていることを保証します。
産業用ロボットには、産業グレードのメモリとストレージが必要である理由とは?
最新の産業用ロボットは、メモリとストレージに依存して、マシンビジョンデータの処理、AIワークロードの実行、オペレーティングソフトウェアの格納、リアルタイム制御システムの支援を行っています。ロボットは多くの場合、衝撃、振動、温度変化、継続的な負荷のある環境で稼働します。そのため、長期的なパフォーマンスと耐久性を考慮して設計された、信頼性の高い産業グレードのメモリおよびストレージソリューションが必要です。
産業用ロボットは、高温、重量物の運搬、有害物質、反復的な負荷、危険な機器への接触を伴う作業を担当することができます。こうしたリスクへの従業員の曝露を減らすことで、ロボットは安全な職場環境の成立に貢献し、従業員の満足度や定着率を向上させるとともに、労働災害の発生確率を低下させることが可能です。
世界中の製造現場で、460万台以上の産業用ロボットが稼働しています。国際ロボット連盟(IFR)によると、2024年における世界の産業用ロボット稼働台数は過去最高を記録しました。これは、製造業者が自動化、生産性向上、スマートファクトリーテクノロジーへの投資を継続していることを反映しています。