



協働ロボット(コボット) 世界中の製造現場が、ここ数十年で最大の変革の時期を迎えています。人間の器用さとロボットの精密さを大規模に融合させる方向へ、メーカー各社が競争を繰り広げているからです。電子機器の組み立てから自動車生産まで、さまざまな業界の企業が、人間の作業員に取って代わるのではなく、その隣で安全に作業を行うように設計された、新世代のロボットシステムを導入しています。一般にコボットと呼ばれる協働ロボットは、自動化の導入方法を根本から変える存在です。従来の産業用ロボットでは実現できなかった、柔軟で人間中心の生産環境を可能にします。
コボットとは?
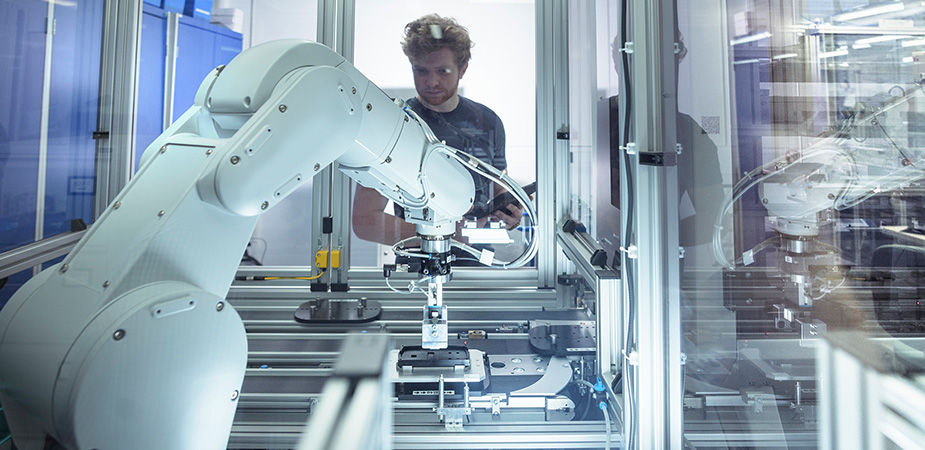
協働ロボット(コボット)は、安全柵や防護バリアを必要とせず、共有の作業空間内で人間の作業者と直接的かつ至近距離で連携するように設計されたロボットシステムです。隔離された環境で動作する従来の産業用ロボットとは異なり、コボットには力覚センシング、衝突検知、および多層的な安全システムが組み込まれています。これにより、近くに人がいることを検知すると、減速、停止、または保護モードへの移行が可能です。
コボットは、産業オートメーションにおいて独自のカテゴリーを形成しています。柔軟性を重視して設計されたコボットは、数週間ではなく数時間で導入できます。ドラッグ&ティーチインターフェースを通じてプログラミングが可能であり、生産ニーズの変化にも大規模な再設定を必要とせずに適応できます。機械学習や高度なビジョンシステムによってコボットの知能が向上するにつれて、リアルタイムのセンサーデータ、ビジョンバッファリング、安全ロジック、接続の要求を処理するために、コントローラには、より堅牢なメモリとストレージが必要になります。
協働ロボットは、どのように機能するのでしょうか?
コボットは、内蔵センサーを通じて周囲の環境を絶えず監視し、安全のための動作をリアルタイムで実行することによって稼働します。コボットの制御システムは、力・トルクフィードバック、視覚認識、モーション計画を組み合わせることで、共有の作業空間における人間とロボットのコラボレーションを実現します。
主なコンポーネントとメカニズムは以下の通りです。
- 力・トルクセンシング:コボットは手首で接触力を検知し、柔軟な動作、精密な挿入作業、安全な衝突時応答を可能にします。
- ビジョンシステム:2Dおよび3Dカメラにより、コボットは非構造化環境における物体の位置特定、バーコードの読み取り、欠陥検査、ビンピッキングを行うことが可能です。
- 安全性評価済みのモーションコントロール:段階的な衝突保護機能により、複数の安全レベルで速度、離隔距離、力の制限を同時に監視します。
- リードスループログラミング:作業者がコボットのアームを目的の経路に沿って物理的に動かすと、システムがその軌道を記録・再生します。プログラミングの専門知識は不要です。
- 産業用コネクティビティ:EtherCATフィールドバスおよびイーサネットプロトコル(TCP/IP、Modbus-TCP)により、コボットが製造実行システム(MES)、センサー、およびプログラマブルロジックコントローラ(PLC)と統合されます。
- 組み込みコントローラ:コボットのオンボードコントローラは、産業グレードのメモリおよびデータストレージに依存して、10年以上のライフサイクル全体にわたり、決定論的なリアルタイムオペレーティングシステム(RTOS)のワークロード、ビジョンデータのバッファリング、運用ロギングを処理します。
コボットのプログラミングは、どのような仕組みになっているのでしょうか?
コボットのプログラミングとは、組み立て、検査、梱包、マテリアルハンドリングなど、固有のタスクを実行する方法を協働ロボットに教えるプロセスです。専門的なコーディングスキルをしばしば必要とする従来の産業用ロボットとは異なり、コボットの多くは、ロボット経験が限られているオペレータでも迅速にプログラミングできるように設計されています。
大部分のコボットは、グラフィカルインターフェース、ドラッグ&ドロップ式のワークフローツール、またはハンドガイディング(オペレータがロボットアームを物理的に動かして目的の動作を行わせる手法)を使用してプログラミング可能です。ロボットはこれらの位置と動作を記録し、その後、一貫した速度と精度で同じ動作を繰り返します。より高度なアプリケーションでは、マシンビジョン、センサー、人工知能を統合し、協働ロボットが物体を識別したり、状況の変化に適応したり、リアルタイムで意思決定を行ったりできるようになる可能性があります。
プログラミングが完了すると、コボットのコントローラは、動作、センサー入力、安全機能を調整し、人間と並んで作業を行いながらタスクを実行します。使いやすさ、柔軟性、自動化という要素を兼ね備えたコボットは、製造、物流から医療、実験環境に至るまで、幅広い用途で実用的なものとなっています。
人間とロボットのコラボレーションには、どのようなレベルがありますか?
国際ロボット連盟(IFR)は、単純な空間共有からリアルタイムの動的インタラクションまで、人間とロボットのコラボレーションにおける4つのレベルを定義しています。これらのレベルを理解しておくと、メーカーが特定の用途に合わせて適切なコボットの構成、安全アーキテクチャー、メモリおよびコンピューティングインフラを選定するのに役立ちます。
1. 共存(Coexistence)
共存とは、人間とロボットのコラボレーションにおける基礎的なレベルであり、人間とロボットが同じ物理的空間を共有しながらも、作業空間を共有したり直接的なやり取りを行ったりすることなく活動する状態を指します。ロボットは人間が近くで作業している間、自律的にタスクを実行します。安全柵は不要ですが、両者のワークフローが交差することはありません。
このレベルは、完全に安全柵で囲われた産業用ロボットから移行しつつある施設で一般的です。タスクの明確な分離を維持しつつ、即座にフロアスペースを節約し、ワークフローの柔軟性を制限していた物理的な障壁が取り除かれるという利点があります。安全管理は、物理的な囲いではなく、近接センサーと速度監視によって行われます。
- 一般的な用途:並列組立ステーション、隣接する検査ワークフロー、生産フロアのレイアウト共有
- 主な安全メカニズム:速度および分離の監視 — 人間がコボットの動作ゾーンに近づくとコボットが減速
- コントローラへの負荷:中程度 — リアルタイムモーション制御、近接センシング、および標準的なRTOSワークロード
2. シーケンシャルコラボレーション
シーケンシャルコラボレーションでは、人間とコボットが作業空間を積極的に共有しますが、同じ部品やワークステーションに対して作業を行うタイミングは異なり、同時に作業することはありません。一方が作業を完了してその場を離れてから、もう一方が作業を開始するため、秩序のあるハンドオフのリズムが生まれます。
このレベルでは、コボットが反復的な前工程や後工程を担当する一方で、作業者が品質検査や複雑な位置合わせなどの判断を要する工程に専念できるようになるため、生産性が大幅に向上します。正確なシーケンスロジックと信頼性の高いデータストレージにより、正確なハンドオフ状態がすべての生産サイクルにわたって維持されます。
- 一般的な用途:マシンテンディング、キッティングおよび組み立てのステージング、検査から梱包へのワークフロー
- 主な安全メカニズム:安全定格の監視付き停止 — 人間が共有ゾーンに立ち入るとコボットは停止し、退出すると動作を再開します。
- コントローラへの負荷:中~高 — ハンドオフ状態の管理、サイクルログ記録、センサー調整のため、耐久性の高い産業用ストレージが必要
3. 協力(Cooperation)
協力は、複雑さのレベルが著しく上がることを意味します。人間とコボットが同じ部品に対して同時に作業を行い、両者が同時に動作します。このレベルでは、コボットが人間の作業員の動きに応じて、力、速度、経路をリアルタイムで継続的に適応させることが求められます。
協力は、2組の手が必要な大型部品の組み立てや、人間が位置合わせをガイドし、コボットが制御されたトルクをかける精密作業など、人間またはロボットの単独では実行不可能なワークフローを可能にします。このレベルではコンピューティング負荷が大幅に増大するため、決定論的な制御ループを中断なく維持するには、低レイテンシーのセンサーフュージョン、高速なメモリアクセス、そして堅牢な組み込みストレージが必要です。
- 一般的な用途:大型パネルの組み立て、ガイド付き溶接、複雑な治具の調整、人間工学に基づいたリフトアシスト作業
- 主な安全メカニズム:出力および力の制限 — 共同作業中、コボットは接触力を継続的に監視し、安全な閾値を超えないよう制限
- コントローラへの負荷:高 — 同時センサーフュージョン、力・トルク処理、リアルタイムの経路適応により、産業グレードのDRAMおよびストレージに大きな負荷が発生
4. レスポンシブコラボレーション
レスポンシブコラボレーションは、最も高度なレベルであり、事前に定義されたハンドオフポイントや固定的なシーケンスなしで、人間の作業員のリアルタイムの動きに対してコボットが動的かつ継続的に応答し、軌道、速度、挙動を調整します。人間とロボットが真のパートナーとして活動し、協働ロボットが人間の意図を予測して反応します。
このレベルでは、人間の動作を解釈し、次の行動を予測し、ミリ秒単位で適応的なレスポンスを実行するため、人工知能と機械学習への依存度が大きくなります。オンボードコントローラは、リアルタイムの安全コンプライアンスを維持しながら、ビジョン、力、近接性、位置に関する継続的なマルチモーダルセンサーのストリームを処理する必要があります。長時間の生産シフトや複数年の運用ライフスパンを通じてこのレベルのパフォーマンスを確実に維持するには、エラー訂正コード(ECC)機能を備えた産業グレードのメモリと高耐久ストレージが不可欠です。
- 一般的な用途:適応的な人間誘導による組み立て、リアルタイムの人間工学的な支援、AI主導の協働検査
- 主な安全メカニズム:AI駆動の動作予測と段階的な力応答を備えた、完全なマルチモーダルセンサーフュージョン
- コントローラへの負荷:非常に高い — 継続的なAI推論、マルチセンサーデータの処理、決定論的なリアルタイム制御のため、最高水準のメモリ帯域幅、ECCによる信頼性、およびストレージ耐久性が必要
協働ロボットには、どのような歴史がありますか?
コボットは、センシング、AI、エンベデッドコンピューティングの進歩に牽引され、初期の研究用プロトタイプから、産業オートメーションの商業的に主要なセグメントへと進化しました。
- 1980年代:力の検出と手動操作が可能なコンプライアントロボットの理論的基礎が、スタンフォード大学で確立され、ドイツ航空宇宙センターで精緻化されました。
- 1994年~1996年:General Motors社の取り組みをきっかけに、ノースウェスタン大学のJ・エドワード・コルゲート教授とマイケル・ペシュキン教授がコボットを発明し、1997年には「Cobots」の特許が出願されました。
- 2002年:Robotic Industries Association(RIA)が、インテリジェントアシストデバイスに関する初の安全規格草案(RIA BSR/T15.1)を発行しました。
- 2011年:米国規格協会(ANSI)/RIA R15.06ロボット安全規格が更新され、国際標準化機構(ISO)のISO 10218-1およびISO 10218-2との整合が図られました。
- 2016年:ISO/TS 15066が発行され、協働ロボットの安全要件と4つの協働運転モードに関する初の専用技術仕様が示されました。
- 2025年~2026年:ISO 10218-2:2025が、ISO/TS 15066の要件を統合し、安全性はロボットのタイプのみならず、アプリケーションの文脈によって決定されるという業界の認識を反映しました。世界のコボット市場が年20%以上の成長率を示し、推定28億~36億米ドルの規模に達しました。
協働ロボットには、主にどのような分類がありますか?
コボットは、可搬重量、用途区分、環境保護レベルによって分類されます。この分類により、メーカーは精密電子機器の組み立てから重工業におけるパレタイジングまで、それぞれの生産環境に最適なシステムを選定することができます。
1. 可搬重量別
- 軽量(6kg以下):電子機器の組み立て、ネジ締め、ラベル貼り、品質検査の目的で最適化されています。世界で最も多く導入されています。
- 中量(6~12kg):溶接、マシンテンディング、パレタイジングを含む、最も幅広い一般的な産業タスクに対応する、需要が最も大きいセグメントです。
- 重量(12kg超):大型部品のハンドリングや高負荷な加工に対応し、可搬重量30kg、リーチ最大1,800mmに達するモデルもあります。
2. アプリケーショングレード別
- コンシューマー用グレード:サービス環境(外食、小売、高齢者介護など)向けの費用対効果の高いシステム。通常、IP66の保護等級(IPレーティング)。
- 産業用グレード:自動車部品、電子機器、一般機械加工向けで高速かつ高精度。IP54~IP65の保護等級。
- 車載用グレード:厳しい品質公差の下で、信頼性が高く長寿命な運用を実現する、国際自動車産業特別委員会(IATF)16949:2016に準拠した製造。
- 防爆仕様:危険環境(ガス、粉塵、可燃性物質)向けに認証済み。IP68の保護等級、ATEX/IECEx認証を取得済み。
- 極限温度環境用 — マイナス30°Cから80°Cまでの動作を前提とする設計、コールドチェーン倉庫、熱間鍛造、および類似の環境で使用。
協働ロボットは、どのように利用されていますか?
協働ロボットは幅広い業界や用途で導入されており、反復作業、人間工学的に困難な作業、または精密さが極めて重要な作業の自動化を実現しています。それと同時に、人間は判断力、問題解決能力、創造性を必要とするタスクに専念できるようになります。
1. 製造および組み立て
協働ロボットは製造環境で広く利用され、組み立てプロセスや生産プロセスを支援しています。電子機器の製造では、半導体やプリント基板(PCB)の生産ラインで、精密ねじ締め、部品配置、品質検査といった作業を協働ロボットが実行しています。自動車の製造では、多品種混流生産ラインにおいて従業員と協働し、締結、溶接、塗装、部品搬送などの作業を担っています。協働ロボットはマシンテンディングにも広く使用されており、CNC(コンピュータ数値制御)工作機械、射出成形機、プレス機への自動的なワーク投入・取り出しを行うことで、設備の稼働率向上とダウンタイム削減を実現しています。
2. 品質検査および試験
多くのコボットには、品質管理の自動化を実現する、高度なビジョンシステムやAI搭載ソフトウェアが装備されています。これらのシステムは、従来であれば手作業による検査のため多大な労力を必要としていた表面の欠陥、不整合、製品のばらつきを特定することができます。コボットは、力・トルクセンサーを使用して精密な測定や検査を行うことも可能です。一定の接触力と再現性の高い結果を維持しながら、製品が品質基準を満たしていることを保証します。
3. 物流および倉庫業務
協働ロボットは、倉庫や物流センターでのマテリアルハンドリング作業の効率化に役立ちます。パレタイジングやデパレタイジングにしばしば使用されており、製品の積み上げ・積み下ろしを自動化することで、反復的な持ち上げ作業を削減します。ビジョンガイド付きの協働ロボットは、ピックアンドプレース作業も可能であり、動的な環境下で品目を認識して取り扱うことにより、オーダーフルフィルメントや在庫移動を支援します。
4. 医療およびラボ業務
正確性と一貫性が極めて重要となる医療現場やラボ環境への、協働ロボットの導入が進んでいます。薬局では、医薬品の分類、調剤、整理を、コボットが高い再現性をもって行うことができます。臨床検査室や研究室では、検体の取り扱いや調製を支援し、汚染リスクを低減するとともに、作業者の疲労の原因となりうる反復作業を最小限に抑えます。
協働ロボットの未来は、どのようなものでしょうか?
協働ロボットの未来を決めるのは、単なる機械的な精度以上の要素です。協働ロボットがますます自律的になりAI駆動になっていく流れの中で、カメラ、センサー、接続されたファクトリーシステムからのデータを継続的に処理しながら、人間の作業員と並んでリアルタイムで意思決定を行わなければなりません。こうしたコンピューティング需要の増大から、低レイテンシーのパフォーマンス、データの完全性、そして長期の運用ライフサイクルに対応する高度なメモリとストレージが不可欠です。マイクロンは、メモリとストレージにおけるイノベーションのリーダーとして、最新の製造環境全体において、よりスマートで安全かつ高性能なコボットを実現するための基盤を提供しています。
コボットは安全柵なしで人間の作業員の近くで稼働しますが、従来の産業用ロボットは、周囲の人々を保護するための物理的な安全柵が必要です。コボットは、ドラッグ&ティーチインターフェースを通じてプログラミングすることができ、数時間で導入可能です。一方、従来のロボットは、専門的なプログラミングと数週間の導入期間を一般に必要とします。従来のロボットは、通常固定された大量生産ラインで、高い速度と可搬重量を実現します。これに対し、コボットは、混合ワークフローや小規模な事業で、柔軟性および人間とロボットのコラボレーションを実現します。
コボティクス(collaborative roboticsの略)とは、人間とロボットが共有の作業空間内で一緒に作業するという慣行を取り扱うテクノロジー分野です。安全柵の向こう側で稼働する従来の産業用ロボットとは異なり、コボティクスシステムは、反復作業や過酷な肉体労働、あるいは精密さが求められるタスクで人間を安全に支援するように設計されています。その一方で、判断力、適応力、意思決定が必要な活動については、引き続き人間が担当します。
コボットは、センサーデータ、ビジョンデータ、運用データを継続的に生成することにより、スマートマニュファクチャリングを加速させます。これらのデータをAIシステムで分析し、予知保全、品質管理、プロセス最適化に役立てます。機械学習モデルによって制御されるコボットが、ますます複雑なタスクを担うようになる状況の中で、コボットの組み込みコントローラには、多種多様かつ過酷な生産環境下で決定論的なリアルタイムパフォーマンス、データの完全性、長期にわたる信頼性を維持するための、ECC DRAMや高耐久性SSDといった産業グレードのメモリおよびストレージソリューションが必要となっています。